Exemples
Le paquetage MicroPythonMCU.Examples contient 38 modèles prêts à simuler : ouvrir le modèle, simuler, tracer les grandeurs indiquées. Chacun exécute le programme nommé dans la colonne « Programme », à lire en parallèle : dans Resources/Scripts/MCU/Resources/Verification/(V) . Les exemples servent aussi de scénarios à la suite de vérification de la bibliothèque.
Pour commencer
Exemple
Ce qu'il montre
À observer
Programme
BasicBlinkLe programme par défaut : GP0 et la LED embarquée clignotent à 0,5 Hz
mcu.GP0.v, icônes des LEDdemo.py
Broches numériques (Examples.Gpio)
Exemple
Ce qu'il montre
À observer
Programme
Gpio.LedChaserChenillard sur 8 LED disposées autour du microcontrôleur
icônes des LED (relecture animée)
led_chaser.py
Gpio.PinEchoGP1 oscille, GP2 relit son état électrique, GP3 le recopiemcu.GP1.v, mcu.GP3.vpin_echo.py
Gpio.InputReactivityUn bouton sur GP1 réveille le programme pendant un sleep(3600)
mcu.GP1.v, sortie du programmeinput_reactive.py (V)
Gpio.TimingCoût d'un accès aux broches (gpioOpTime) : impulsion on()/off() sans sleep, rafale, attente active, IRQ masquée
mcu.GP0.v (zoom à la µs)gpio_timing.py (V)
Gpio.PullTirages internes : deux boutons sans résistance externe (Pin.PULL_UP vers la masse, Pin.PULL_DOWN vers 3,3 V), et une broche dont le tirage change face à une résistance externe de 1 MΩ
mcu.GP0.v, mcu.GP3.v, mcu.GP4.vgpio_pull.py
Entrées analogiques (Examples.Adc)
Exemple
Ce qu'il montre
À observer
Programme
Adc.ReadGP1 en entrée analogique sur un pont diviseur (≈ 2,2 V) ; seuil recopié sur une LEDmcu.GP1.v, mcu.GP0.vadc_read.py
Adc.SleepUne entrée analogique qui traverse le seuil logique ne réveille pas le programme
mcu.GP0.v, mcu.GP1.vadc_sleep.py
PWM (Examples.Pwm)
Exemple
Ce qu'il montre
À observer
Programme
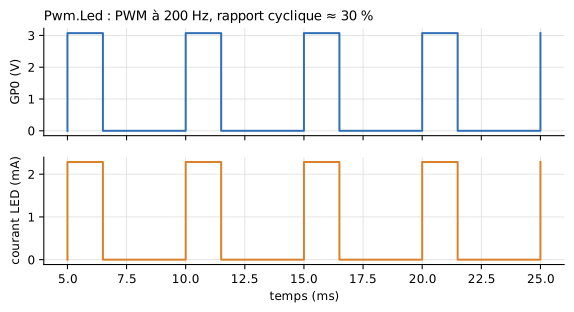
Pwm.LedPWM à 200 Hz, rapport cyclique ≈ 30 %
mcu.GP0.v, led0.p.ipwm_led.py
Pwm.LedFadeVariation progressive du rapport cyclique : la LED s'allume en fondu
icône de la LED, led0.p.i
pwm_led_fade.py
Interruptions et minuteurs (Examples.Irq)
Exemple
Ce qu'il montre
À observer
Programme
Irq.PinPin.irq() sur front montant seulement : la LED bascule à chaque front montant du créneaumcu.GP1.v, mcu.GP0.vpin_irq_demo.py (V)
Irq.TimerUn Timer périodique de 500 ms bascule une LED pendant que le programme dort
mcu.GP0.vtimer_toggle.py (V)
Exécution du programme (Examples.Program)
Exemple
Ce qu'il montre
À observer
Programme
Program.SleepCompressionDeux sleep(3600) simulés en une fraction de seconde de calcul
durée de la simulation
sleep_long.py (V)
Program.ErrorUne exception non rattrapée arrête la simulation, trace Python dans le journal
journal
script_error.py (V)
Program.ImportsImport d'un module posé à côté du programme et d'une bibliothèque d'un autre dossier (libraryPath)
LED de GP0 et GP1
import_demo.py
Système de fichiers (Examples.FileSystem)
Exemple
Ce qu'il montre
À observer
Programme
FileSystem.BootSans script : boot.py puis main.py d'une image de flash ; mesures de l'ADC enregistrées dans /data/measurements.csv
dossier de la copie (ouvert en fin de simulation)
image datalogger/
FileSystem.Scriptboot.py de la flash, puis un programme externe à la place de main.pyjournal, fichiers écrits
fs_script.py
Afficheur pédagogique (Examples.Display)
Exemple
Ce qu'il montre
À observer
Programme
Display.DemoDeux messages envoyés à un Peripherals.Display ; le premier descend en ligne 2
icône de l'afficheur, journal
display_demo.py
Liaison série (Examples.Uart)
Exemple
Ce qu'il montre
À observer
Programme
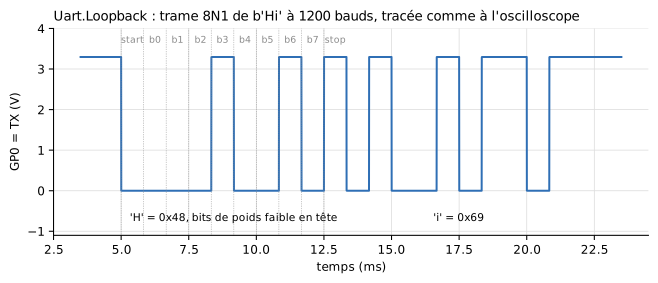
Uart.LoopbackTrame 8N1 bouclée sur le microcontrôleur
mcu.GP0.vuart_loopback.py
Uart.EchoPyDialogue avec un appareil d'écho décrit par un script Python
mcu.GP5.v, mcu.GP4.v, journaluart_echo.py
Uart.EchoMême montage, écho réglé dans la table de l'appareil
idem
uart_echo.py
Uart.SensorInterrogation d'un capteur de température, puis envoi d'une consigne
sensor.valueOut[1], journaluart_sensor.py
Uart.RegulationRégulation en boucle fermée à travers la seule liaison série
plant.y, sensor.valueOut[1]uart_regulation.py
Uart.GpsPyUn module GPS émet ses trames sans être interrogé
journal
uart_gps.py
Uart.StateMachinePyAppareil dont la réponse dépend de son historique (machine d'état Python)
journal
uart_state_machine.py
Uart.LcdDeux lignes écrites sur un afficheur série 20x2
icône de l'afficheur
uart_lcd.py
Bus I2C (Examples.I2c)
Exemple
Ce qu'il montre
À observer
Programme
I2c.EchoÉcriture et relecture d'une trame, lecture d'un registre derrière un START répété
echo.SDA.v, echo.SCL.vi2c_echo.py
I2c.MultiDeviceTrois périphériques sur un bus à 400 kHz, trouvés par scan()
journal
i2c_multi.py
I2c.NoPullUpBus sans résistances de tirage externes : les seuls tirages internes (50 kΩ) sont trop lents à 400 kHz, OSError(ETIMEDOUT)
fronts montants lents, journal
i2c_nopullup.py
I2c.GroveLcdÉcran Grove LCD RGB piloté par un driver du commerce non modifié
icône de l'écran
i2c_grove_lcd_rgb.py
Plusieurs microcontrôleurs (Examples.MultiMcu)
Plusieurs blocs MCU dans un même modèle, chacun avec son programme (voir Plusieurs microcontrôleurs ).
Exemple
Ce qu'il montre
À observer
Programme
MultiMcu.IndependentDeux cartes exécutent le même programme et importent le même module : chacune garde son état
mcu1.GP1.v, mcu2.GP1.v, journal préfixémulti_counter.py
MultiMcu.HandshakePoignée de main REQ/ACK sur deux fils, B répond depuis un Pin.irq
mcuA.GP0.v, mcuB.GP1.vhandshake_a.py, handshake_b.py
MultiMcu.UartLiaison série croisée : A envoie PING, B répond PONG
mcuA.GP0.v, mcuB.GP0.v, journaluart_ping.py, uart_pong.py
MultiMcu.FileSystemDeux enregistreurs partent de la même image de flash : une copie chacun
dossiers mcu1_datalogger_*, mcu2_datalogger_*
boot.py/main.py de datalogger
MultiMcu.I2cBus I2C entre deux cartes, B cible en mode mémoire (I2CTarget(mem=...))
mcuA.GP5.v, LED de B, journali2c_controller.py, i2c_target_mem.py
MultiMcu.I2cIrqMême bus, B répond aux commandes depuis un gestionnaire I2CTarget.irq()
journal
i2c_controller_irq.py, i2c_target_irq.py
Pesée (Examples.Weighing)
Exemple
Ce qu'il montre
À observer
Programme
Weighing.Hx711ReadLecture d'un HX711 par le driver de robert-hh : gain 128, gain 64, veille et réveil
hx.code, hx.PD_SCK.v, hx.DOUT.v, afficheurhx711_read.py
Weighing.KitchenScaleBalance de cuisine complète, bouton TARE
icône de l'écran
kitchen_scale.py