Le bloc MCU
MicroPythonMCU.MCU est le microcontrôleur : un boîtier à 8 broches d'entrée/sortie, une masse, une liaison vers un afficheur pédagogique et une LED embarquée. Son comportement est entièrement décrit par le programme Python désigné par scriptPath. Sa référence est le Raspberry Pi Pico (RP2040), dont il reprend l'API MicroPython ; l'icône affiche volontairement « MCU ».
Libellés en anglais
La bibliothèque est en anglais : les onglets, les groupes et les descriptions de la boîte de paramètres s'affichent en anglais dans OMEdit. Cette page les cite tels qu'ils apparaissent, avec leur rôle en français.
Connecteurs
| Connecteur | Type | Rôle |
|---|---|---|
GP0 … GP7 |
Broche électrique (PositivePin) |
Chacune au choix du programme : entrée ou sortie numérique (Pin), entrée analogique (ADC), sortie PWM (PWM), ligne série (UART) ou ligne de bus I2C (I2C). GP0-GP3 sont sur le bord gauche de l'icône, GP4-GP7 sur le bord droit |
GND |
Broche électrique (NegativePin) |
Référence commune de toutes les broches. À relier à la masse du circuit (Ground), comme sur un vrai montage |
Display0 |
Liaison logique (DisplayLinkOutput) |
Vers un Peripherals.Display : texte envoyé par machine.Display(0).write(). Pas électrique : voir LED et afficheur |
La LED embarquée (Pin.LED, broche 25 du Pico) est câblée à l'intérieur du bloc, avec sa résistance série : elle n'a pas de connecteur. Elle s'allume sur l'icône, et son courant se trace sous mcu.builtinLed.
Modèle électrique d'une broche
Chaque broche GPx est un petit circuit de composants électriques standard, résolu avec le reste du schéma. Le programme ne fait que le commander.
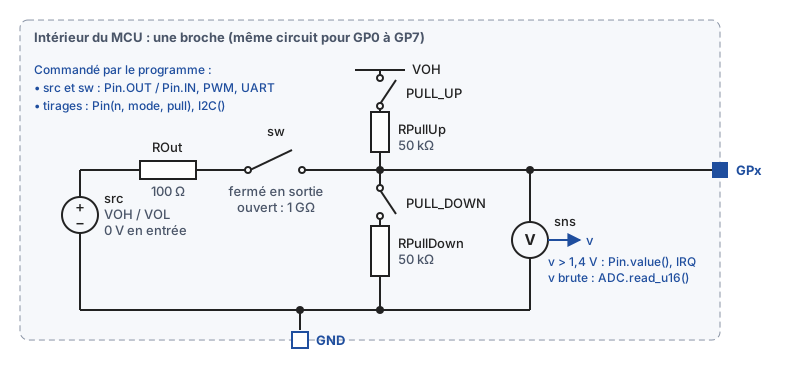
- Étage de sortie : une source de tension
src(VOHau niveau haut,VOLau niveau bas) derrière une résistanceROut. L'interrupteurswle branche sur la broche quand elle est en sortie (Pin.OUT,PWM, émissionUART). La tension réelle de la broche dépend de ce qu'on y branche : ≈ 3,07 V avec une LED et 330 Ω, par exemple. - En entrée, l'interrupteur est ouvert : la broche est en haute impédance. Il ne reste qu'une fuite de 1 GΩ (
GOff) : une broche en l'air finit à 0 V, et la plus faible résistance externe suffit à imposer son niveau. - Tirages internes : deux résistances de 50 kΩ, l'une vers
VOH(Pin.PULL_UP), l'autre vers la masse (Pin.PULL_DOWN), branchées parPin(n, mode, pull). Elles agissent quelle que soit la direction.I2C()etI2CTarget()activent le tirage haut de SCL et de SDA, comme sur le Pico ;ADC(n)coupe les tirages de sa broche. - Lecture : un capteur de tension mesure la broche en permanence, quelle que soit sa direction. Le programme lit 1 au-dessus de 1,4 V, 0 au-dessous : c'est un seuil unique,
(VIL + VIH)/2, sans hystérésis. L'ADClit la tension telle quelle, sur 16 bits, avec une référence de 3,3 V.
Les tirages sont des conductances commandées plutôt que des interrupteurs : 1/50 kΩ quand ils sont actifs, 1 pS sinon. Une broche que le programme n'utilise pas peut rester non connectée. Au démarrage, aucune broche n'a de tirage. Pas de mode drain ouvert pour l'instant (Pin.OPEN_DRAIN) : voir les limitations.
Exemple : Gpio.Pull, deux boutons sans résistance externe.
Paramètres
Double-cliquer sur le MCU ouvre sa boîte de paramètres. Les valeurs par défaut conviennent à la plupart des usages : seul le chemin du script est à régler.
Script Python
Onglet General, groupe « Python script ».
| Paramètre | Défaut | Rôle |
|---|---|---|
scriptPath |
Resources/Scripts/MCU/demo.py |
Programme à exécuter (bouton … pour le choisir). Avec un système de fichiers actif, il est exécuté après boot.py, à la place de main.py ; vide, c'est le main.py de la flash qui s'exécute |
addScriptDirToPath |
true |
Rend importables les fichiers .py posés à côté du script (import my_module), comme sur la carte, où la racine de la flash est dans le chemin d'import |
libraryPath |
"" |
Facultatif : un fichier .py quelconque d'un dossier de bibliothèque partagée. Son dossier est ajouté au chemin d'import |
Un programme se découpe donc comme sur la carte : main.py + des modules, ou un driver du commerce posé à côté du programme qui l'importe (exemples Program.Imports, I2c.GroveLcd, Weighing.KitchenScale).
Synchronisation
Onglet General.
| Paramètre | Défaut | Rôle |
|---|---|---|
tickPeriod |
0.1 s |
Période du point de synchronisation minimal entre le programme et le circuit : elle garantit que les sorties sont relues au moins à ce rythme, même si le programme ne dort jamais. La valeur par défaut convient |
Temps d'exécution
Onglet Execution time.
| Paramètre | Défaut | Rôle |
|---|---|---|
gpioOpTime |
5e-6 s |
Durée d'un accès à une broche (value(), on(), off(), pin(x)), l'ordre de grandeur de MicroPython sur RP2040. Deux écritures successives sans sleep produisent donc une vraie impulsion de 5 µs, ce qui permet le bit-banging (driver HX711). 0 rend les accès instantanés |
Le calcul Python pur, la création d'une broche, l'ADC, le PWM et la lecture de l'horloge restent instantanés.
Électrique
Onglet Electrical. Les valeurs par défaut approchent un RP2040 alimenté en 3,3 V.
| Paramètre | Défaut | Groupe | Rôle |
|---|---|---|---|
VOH |
3,3 V | Logic levels | Tension de sortie à l'état haut |
VOL |
0 V | Logic levels | Tension de sortie à l'état bas |
VIH |
2,0 V | Logic levels | Avec VIL, fixe le seuil de lecture unique (VIL + VIH)/2 = 1,4 V : au-dessus, une entrée est lue à 1 |
VIL |
0,8 V | Logic levels | Voir VIH : au-dessous du seuil, une entrée est lue à 0 |
ROut |
100 Ω | Output stages | Résistance série de chaque sortie (courant que peut fournir la broche) |
ledSeriesR |
330 Ω | Output stages | Résistance série de la LED embarquée |
RPullUp |
50 kΩ | Input stages | Tirage interne vers VOH, branché par Pin.PULL_UP et par I2C() / I2CTarget() sur SCL et SDA |
RPullDown |
50 kΩ | Input stages | Tirage interne vers la masse, branché par Pin.PULL_DOWN |
GOff |
1e-9 S | Input stages | Fuite d'une broche qui ne pilote pas sa ligne (entrée, ligne I2C relâchée), vers la masse : 1 GΩ |
Système de fichiers
Onglet File system, groupe « Simulated flash ». Détail de ce que voit le programme : API, système de fichiers.
| Paramètre | Défaut | Rôle |
|---|---|---|
fsEnabled |
false |
Active la flash simulée. Désactivée, open() et os lèvent OSError |
fsSource |
"" |
Image initiale de la flash : un dossier (données, boot.py, main.py, lib/), désigné par n'importe lequel de ses fichiers, par son chemin ou par une URI modelica://. Vide : flash vierge |
fsWorkspace |
"." |
Dossier où chaque simulation crée sa copie de la flash, nommée <instance>_<nom du FS>_<date>_<heure>. Relatif au dossier de simulation |
fsOpenExplorer |
true |
Ouvre l'Explorateur Windows sur la copie à la fin de la simulation |
L'image source n'est jamais modifiée : chaque simulation repart d'une copie neuve, et le journal affiche son chemin. Pour enchaîner deux simulations, désigner comme fsSource la copie laissée par la précédente. Image fournie en exemple : Resources/FileSystems/datalogger/ (exemples FileSystem.Boot et FileSystem.Script).
Grandeurs à tracer
| Variable | Contenu |
|---|---|
mcu.GP0.v … mcu.GP7.v |
Tension de chaque broche : le signal tel qu'un oscilloscope le verrait (trame série, PWM, bus I2C compris) |
mcu.GP0.i … |
Courant entrant dans la broche |
mcu.builtinLed.… |
LED embarquée |
mcu.Display0.seq |
Nombre de messages envoyés à l'afficheur |
Plusieurs microcontrôleurs dans un modèle
Un modèle peut contenir autant de blocs MCU que nécessaire, câblés entre eux comme de vraies cartes : broche à broche (GP de l'un sur GP de l'autre), par une liaison série croisée, ou sur un même bus I2C où l'un est maître (machine.I2C) et l'autre cible (machine.I2CTarget). Une masse commune reste indispensable.
Chaque microcontrôleur exécute son propre programme, isolé des autres : ses variables, ses modules importés (un même driver importé par deux cartes est chargé deux fois), machine, time et son système de fichiers (chacun a sa copie de la flash, même s'ils partent de la même image fsSource). Deux cartes peuvent donc exécuter le même fichier sans se gêner.
Dès qu'il y a deux microcontrôleurs, chaque ligne affichée par leurs print() est précédée du nom de l'instance dans le journal de simulation ([MonModele.mcuA] ...), comme pour les périphériques programmés en Python. Avec un seul MCU, le journal est inchangé.
Exemples : Plusieurs microcontrôleurs.