Appareils série (UART)
Côté programme, machine.UART produit une vraie trame électrique sur deux broches du microcontrôleur (API). Au bout du fil, Peripherals fournit cinq appareils série : ils décodent ce qu'ils reçoivent, bit par bit, et répondent par une vraie trame à leur tour.
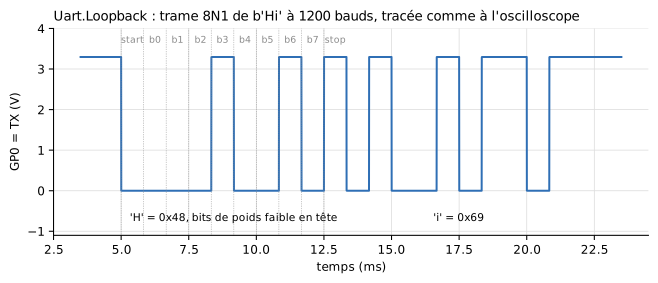
Tension de la broche d'émission (mcu.GP0.v) dans l'exemple Uart.Loopback : bit de start à 0, 8 bits de données (poids faible en tête), bit de stop à 1.
Câblage
Deux fils croisés et une masse commune, comme sur un vrai montage :
| Microcontrôleur | Appareil | Sens |
|---|---|---|
broche TX choisie par le programme (ex. GP5) |
RX |
ce que le microcontrôleur émet |
broche RX choisie par le programme (ex. GP4) |
TX |
ce que l'appareil répond |
GND |
GND |
référence commune, indispensable |
from machine import Pin, UART
import time

uart = UART(0, baudrate=1200, tx=Pin(5), rx=Pin(4))
uart.write(b'AT+TEMP\n')
time.sleep_ms(200)              # laisser le temps à la réponse d'arriver
if uart.any():
    print(uart.readline())      # b'TEMP=21.5\r\n'
La réception ne réveille pas le programme : il interroge la liaison avec any(), read() ou readline().
Pourquoi GP4/GP5 dans les exemples ?
Ces broches sont sur le bord droit de l'icône du MCU, du côté où l'appareil est posé : les fils restent courts. N'importe quelle paire de GP0-GP7 convient.
Les appareils fournis
Tous partagent les mêmes connecteurs et paramètres ; ils ne diffèrent que par leurs valeurs par défaut et leur icône.
| Composant | Ce qu'il fait | Réglages par défaut qui le distinguent |
|---|---|---|
UartGenericDevice |
Appareil à configurer entièrement dans sa boîte de paramètres | respondEnabled = true, table vide |
UartEchoDevice |
Renvoie tel quel chaque octet reçu | echoEnabled = true |
UartTemperatureSensor |
Répond AT+TEMP par la valeur de son entrée, AT+ID par son identifiant, et accepte une consigne par SET <nombre> |
commandTable = "AT+TEMP=>TEMP={v1:.1f}\r\n|AT+ID=>SIM-TEMP-1\r\n|SET {o1}=>OK\r\n", responseDelay = 5 ms, useValueInput = true, fixedValue = 20, nOut = 1 |
UartGpsModule |
Émet spontanément une trame de position chaque seconde, sans être interrogé | periodicEnabled = true, periodicTemplate = "$GPGLL,{v1:.4f},{v2:.4f},{v3:.1f}\r\n", useValueInput = true, nIn = 3 |
UartLcd20x2 |
Afficheur 2 × 20 caractères : affiche sur son icône chaque ligne reçue, la précédente descendant en ligne 2 | ne répond rien ; behaviour fixé à Table |
Connecteurs
| Connecteur | Rôle |
|---|---|
TX |
Émission de l'appareil, vers la broche RX du microcontrôleur |
RX |
Réception de l'appareil, depuis la broche TX du microcontrôleur |
GND |
Masse, à relier à celle du microcontrôleur |
valueIn[nIn] |
Grandeurs du modèle que l'appareil insère dans ses trames ({v1}…) : une température, une position… Utilisé si useValueInput = true |
valueOut[nOut] |
Grandeurs extraites des trames reçues ({o1}…) : l'appareil devient alors un actionneur. Peut rester non connecté |
Paramètres
Comportement et liaison (onglet General)
| Paramètre | Défaut | Rôle |
|---|---|---|
behaviour |
Table |
Origine du comportement : Table (table de commandes, ci-dessous) ou Script (fichier Python) |
scriptPath |
script de l'appareil | Fichier .py décrivant le comportement, en mode Script. Chaque appareil fourni a le sien dans Resources/Scripts/Device/ (generic.py, echo.py, temperature_sensor.py, gps.py), équivalent à sa table |
baudrate |
1200 | Débit de l'appareil, en bauds. Il doit être le même que celui du microcontrôleur, sinon les octets reçus sont faux, comme sur un vrai montage |
terminator |
"\n" |
Caractère qui termine une commande reçue (seul le premier caractère compte) |
tickPeriod |
0,1 s | Période du point de synchronisation minimal ; filet de sécurité, la valeur par défaut convient |
Table de commandes (onglet Table, mode Table)
| Paramètre | Défaut | Groupe | Rôle |
|---|---|---|---|
respondEnabled |
true |
Request / response | Répondre aux commandes reconnues par la table |
commandTable |
"" |
Request / response | Table "CMD=>REPONSE|CMD=>REPONSE" (format ci-dessous) |
responseDelay |
2 ms | Request / response | Délai entre la fin de la commande reçue et le début de la réponse. Utilisé aussi en mode Script |
echoEnabled |
false |
Request / response | Renvoyer tel quel chaque octet reçu, dès qu'il est décodé |
periodicEnabled |
false |
Periodic transmission | Émettre spontanément, sans être sollicité |
period |
1 s | Periodic transmission | Période de l'émission spontanée (en mode Script : période d'appel de on_tick) |
periodicTemplate |
"" |
Periodic transmission | Trame émise périodiquement |
Entrées / sorties (onglet Inputs / outputs)
| Paramètre | Défaut | Rôle |
|---|---|---|
useValueInput |
false |
Prendre les grandeurs sur le connecteur valueIn ; sinon, fixedValue |
nIn |
1 | Nombre de grandeurs reçues du modèle (4 au plus) |
fixedValue |
0 | Valeur utilisée quand valueIn n'est pas utilisé |
nOut |
1 | Nombre de grandeurs rendues au modèle sur valueOut (4 au plus) |
valueOutStart |
0 | Valeur de valueOut avant toute capture |
Électrique (onglet Electrical)
| Paramètre | Défaut | Rôle |
|---|---|---|
VOH, VOL |
3,3 V, 0 V | Niveaux émis sur TX |
VIH, VIL |
2,0 V, 0,8 V | Seuils de lecture de RX |
ROut |
100 Ω | Résistance série de la sortie TX |
RPullUp |
1 MΩ | Tirage de RX vers VOH : une entrée débranchée lit un niveau de repos |
Décrire l'appareil par une table
Une seule chaîne décrit toutes les commandes : "CMD=>REPONSE|CMD=>REPONSE". Les caractères | et => sont réservés. Une commande est reconnue quand la ligne reçue complète (sans son terminateur) lui est identique.
| Marqueur | Où | Sens |
|---|---|---|
{v1}, {v2:.3f} |
dans une réponse ou dans periodicTemplate |
insère valueIn[N], avec un format Python facultatif |
{o1}, {o2} |
dans une commande | capture le nombre reçu à cet endroit vers valueOut[N] |
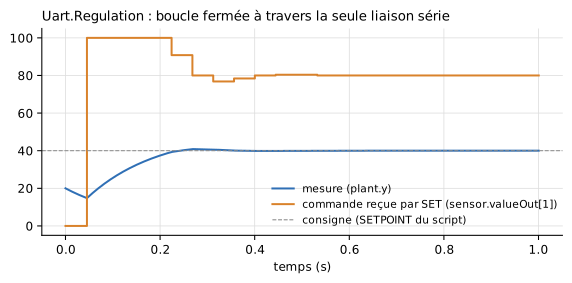
Avec cette table, le programme lit la température par la liaison série et renvoie une commande par la même liaison. valueOut[1] la transmet au reste du modèle : c'est ce que fait l'exemple Uart.Regulation, une régulation complète à travers les deux seuls fils de la liaison.
Décrire l'appareil par un script Python
Avec behaviour = Script, le fichier scriptPath remplace la table. Il définit jusqu'à trois fonctions, toutes facultatives :
etat = 'ARRET'          # variables de module : l'état de l'appareil,
lectures = 0            # qui persiste d'un appel à l'autre

def on_receive(ligne, t, v):        # une fois par ligne complète reçue
    global etat, lectures
    if ligne == b'START':
        etat = 'MARCHE'
        return b'OK\r\n'
    if ligne == b'READ' and etat == 'MARCHE':
        lectures += 1
        return 'VAL=%.2f N=%d\r\n' % (v[0], lectures)
    return b'ERR\r\n'

def on_tick(t, v):                  # toutes les `period` secondes, si définie
    return None

def outputs():                      # relue après chaque appel -> valueOut
    return (1.0 if etat == 'MARCHE' else 0.0, lectures)
| Fonction | Appelée | Reçoit | Retourne |
|---|---|---|---|
on_receive(ligne, t, v) |
une fois par ligne reçue | ligne : bytes sans le terminateur ; t : temps simulé (s) ; v : tuple des grandeurs de valueIn |
bytes, str ou None : réponse émise après responseDelay |
on_tick(t, v) |
toutes les period secondes ; sa seule présence active l'émission périodique |
idem | idem, émise aussitôt |
outputs() |
après chacune des deux autres, et au chargement | — | un nombre ou une séquence, recopié sur valueOut |
Règles à connaître :
- Le script est chargé une fois par appareil : deux appareils utilisant le même fichier ont chacun leurs propres variables.
- Chaque ligne n'est livrée qu'une fois, même si la simulation réévalue plusieurs fois le même instant : une machine d'état ne rejoue jamais ses transitions.
- Les fonctions doivent se terminer sans attendre : pas de
sleep()(c'estresponseDelayqui diffère une réponse), pas demachineni detime, qui appartiennent au microcontrôleur. Le fichier doit être autonome (pas d'import de fichiers voisins). print()s'affiche dans le journal, préfixé du nom de l'appareil. Une exception arrête la simulation.
Point de départ : copier Resources/Scripts/Device/generic.py. Exemples : Uart.EchoPy, Uart.GpsPy, Uart.StateMachinePy.
Grandeurs à tracer
| Variable | Contenu |
|---|---|
dev.TX.v, dev.RX.v |
Tensions des deux lignes (pour un appareil nommé dev) |
dev.txActive |
Une trame est en cours d'émission |
dev.rxBusy |
Une trame est en cours de réception |
dev.valueOut[N] |
Grandeurs capturées par {oN} ou rendues par outputs() |
Boucler la liaison sur le microcontrôleur lui-même
Pour observer la trame d'un MCU seul, sans appareil, on relie sa broche TX à sa broche RX. Pas par un simple fil : un connect() direct entre deux broches du même MCU fait disparaître la tension pilotée des résultats. Passer par une résistance de 1 kΩ, avec un condensateur de 1 nF de la broche RX vers la masse, comme dans l'exemple Uart.Loopback ; la trame n'en est pas déformée (constante de temps ≈ 1 µs, pour des bits de 833 µs à 1200 bauds).
Exemples
| Exemple | Ce qu'il montre |
|---|---|
Uart.Loopback |
Trame bouclée sur le microcontrôleur, lisible à l'oscilloscope |
Uart.EchoPy, Uart.Echo |
Dialogue avec un appareil d'écho, en mode Script puis Table |
Uart.Sensor |
Interrogation d'un capteur de température, puis envoi d'une consigne |
Uart.Regulation |
Boucle de régulation fermée à travers la liaison série |
Uart.GpsPy |
Trames spontanées d'un module GPS, comptées par le programme |
Uart.StateMachinePy |
Appareil à machine d'état décrit en Python |
Uart.Lcd |
Afficheur série 20x2 ; changer son baudrate montre les caractères faux d'un débit mal accordé |