Architecture — arborescence et rôles¶
Vue d'ensemble¶
MicroPythonMCU est une bibliothèque OpenModelica classique (dossier = package Modelica), avec deux ajouts par rapport à une bibliothèque purement Modelica :
- un morceau de code C (
Resources/Include/PyRuntimeImpl.c) compilé paromclui-même via l'annotationIncluded'un External Object, qui charge à l'exécution la DLL de la distribution Python embarquée par son chemin absolu ; - une distribution Python complète vendorée dans
Resources/PythonRuntime/, pour que le modèle n'ait besoin d'aucun Python installé sur le poste qui l'exécute.
flowchart TB
    subgraph LIB["MicroPythonMCU (package Modelica)"]
        Examples["Examples<br/>37 modèles"]
        MCU["MCU<br/>broches + orchestration"]
        Peripherals["Peripherals<br/>LED, Display, Uart*, I2c*, Weighing"]
        Internal["Internal<br/>External Objects + bases partielles"]
        Interfaces["Interfaces<br/>niveaux, connecteurs"]
    end
    subgraph RES["Resources"]
        Include["Include/<br/>runtime C"]
        PythonRuntime["PythonRuntime/<br/>python312.dll + stdlib"]
        Scripts["Scripts/<br/>MCU/, Device/, _shim/"]
        FileSystems["FileSystems/<br/>images de flash"]
        Verification["Verification/<br/>.mos + run_tests.sh"]
    end
    Examples --> MCU
    Examples --> Peripherals
    MCU --> Internal
    Peripherals --> Internal
    MCU --> Interfaces
    Peripherals --> Interfaces
    Internal -- "annotation Include" --> Include
    Include -- "LoadLibraryExW" --> PythonRuntime
    MCU -- "scriptPath, shim" --> Scripts
    MCU -- "fsSource" --> FileSystems
    Verification -. "simule" .-> Examples
Nom de classe : le modèle s'appelait Pico pendant les premiers jalons (M0-M11), renommé MCU ensuite pour ne pas afficher la carte cible (Raspberry Pi Pico / RP2040) directement sur l'identité visuelle publique — cf. requirements.md, décision « Nom de la classe modèle et identité visuelle ». La référence RP2040 reste la cible d'API interne (machine/time).
Arborescence commentée¶
modelica_micropython3/
├── requirements.md                 -- besoin, décisions d'architecture, restrictions, TODO (source de vérité du "pourquoi")
├── CLAUDE.md                       -- guidance pour Claude Code dans ce dépôt
├── docs/                           -- ce site : fr/ (guide utilisateur + référence interne), en/ (guide utilisateur traduit, mêmes chemins), figures/make_figures.py (courbes de simulation), ILLUSTRATIONS.md (images attendues, non publié)
├── zensical.fr.toml, zensical.en.toml -- configuration du site, une par langue
├── make_docs.sh                    -- construit les deux langues dans public/ (appelé par .gitlab-ci.yml)
└── MicroPythonMCU/                 -- la bibliothèque OpenModelica elle-même
    ├── package.mo, package.order   -- déclaration du package racine
    ├── MCU.mo                      -- LE modèle : icône, 8 broches GP0-GP7 + GND (chacune numérique, analogique OU PWM, au choix du script), pont électrique avec tirages internes (gPullUp/gPullDown, commandés par pinPull), LED embarquée GP25 (même pont, interne, pas de connecteur), port Display0 (connecteur logique causal vers un périphérique d'affichage pédagogique), import de modules auxiliaires (addScriptDirToPath/libraryPath), durée d'un accès à une broche (gpioOpTime, 5 µs par défaut : bit-banging), orchestration de la synchro
    ├── Interfaces/                 -- constantes électriques (VOH, VOL, VIH, VIL, ROut, RPull, GOff) — approximation RP2040 ; connecteurs logiques causaux DisplayLinkOutput/DisplayLinkInput (liaison d'affichage pédagogique, pas électrique)
    ├── Internal/                   -- détails d'implémentation, non destinés à l'usage direct
    │   ├── PyRuntime.mo            -- ExternalObject : constructor (démarre CPython + thread) / destructor
    │   ├── PyRuntime_sync.mo       -- impure function : le point de synchro appelé depuis le `when` de MCU
    │   ├── StringToCharCodes.mo    -- function utilitaire (external "C", indépendante de PyRuntime) : String -> Integer[n] de codes ASCII, pour afficher du texte sur une icône (String non storable dans les résultats de simulation)
    │   ├── UartDevice.mo           -- ExternalObject d'un périphérique série externe : files TX/RX, décodage, table de commandes, échéances. AUCUNE dépendance à Python en mode Table (python312.dll n'est pas chargée)
    │   ├── UartDevice_sync.mo      -- impure function : le point de synchro appelé depuis le `when` de Internal.PartialUartDevice
    │   ├── TwoLineTextIcon.mo      -- partial model purement graphique : les 40 cellules de texte d'un afficheur 20x2, partagées par Display et UartLcd20x2
    │   ├── PartialUartDevice.mo    -- partial model : TOUTE la mécanique des appareils série externes (pont électrique, décodage, deux modes d'émission, ports réels). Non instanciable : Peripherals ne contient que des composants posables
    │   ├── I2cDevice.mo            -- ExternalObject d'un périphérique I2C esclave : décodeur du bus piloté par les fronts, script Python (on_write / on_read / outputs / lines)
    │   ├── I2cDevice_sync.mo       -- impure function : le point de synchro appelé à chaque front de SCL ou de SDA depuis le `when` de Internal.PartialI2cDevice
    │   ├── PartialI2cDevice.mo     -- partial model : TOUTE la mécanique des périphériques I2C (pont en drain ouvert sur SDA, capacités d'entrée, tirages conditionnels usePullUp, décodage). Non instanciable
    │   └── Lcd16x2RgbIcon.mo       -- partial model purement graphique : 32 cellules de texte d'un écran 16x2 et fond à la couleur du rétroéclairage RGB (généré mécaniquement)
    ├── Peripherals/                -- composants connectables à MCU
    │   ├── LED.mo                  -- diode + icône réactive au courant (DynamicSelect colorOff→colorOn), utilisée par MCU et par les exemples
    │   ├── Display.mo              -- afficheur pédagogique à liaison LOGIQUE (machine.Display), écriture seule ; hérite de Internal.TwoLineTextIcon pour le rendu du texte
    │   ├── UartGenericDevice.mo    -- appareil série entièrement décrit par ses paramètres (aucune classe à écrire)
    │   ├── UartEchoDevice.mo       -- dérivé : renvoie tel quel chaque octet reçu
    │   ├── UartTemperatureSensor.mo-- dérivé : répond AT+TEMP par la valeur de valueIn, et SET <n> capture n vers valueOut
    │   ├── UartGpsModule.mo        -- dérivé : pousse une trame $GPGLL toutes les period secondes, sans sollicitation
    │   ├── UartLcd20x2.mo          -- dérivé : affiche sur son icône les lignes décodées sur RX (hérite aussi de Internal.TwoLineTextIcon)
    │   ├── I2cGenericDevice.mo     -- périphérique I2C dont tout le comportement vient d'un script (gabarit Device/i2c_generic.py : banc de registres)
    │   ├── I2cEchoDevice.mo        -- périphérique I2C de test (0x42) : relit au maître sa dernière écriture
    │   ├── I2cGroveLcdRgb.mo       -- écran Grove - LCD RGB Backlight : JHD1313 à 0x3E + PCA9633 à 0x62, tirages activés (hérite aussi de Internal.Lcd16x2RgbIcon)
    │   └── Weighing/               -- chaîne de pesée, en pur Modelica (voir peripheriques-pesee.md)
    │       ├── Hx711.mo            -- convertisseur 24 bits pour pont de jauges : excitation E+, conversion ratiométrique, liaison PD_SCK/DOUT, gain 128/64, veille
    │       ├── WheatstoneBridge.mo -- pont complet de quatre jauges de déformation (VariableResistor), sortie E·K·eps
    │       └── LoadCell.mo         -- corps d'épreuve quasi-statique : force sur une bride -> déformation eps
    ├── Examples/                   -- un modèle par scénario de vérification de requirements.md, rangé par thème (un sous-paquetage par fonction) ; seul BasicBlink reste à la racine
    │   ├── BasicBlink.mo           -- scénario 1 : clignotement de base (point d'entrée)
    │   ├── Gpio/                   -- broches numériques
    │   │   ├── LedChaser.mo        -- chenillard bidirectionnel sur les 8 GPIO (démonstrateur, pas un scénario de requirements.md)
    │   │   ├── PinEcho.mo          -- scénario 7 : bouclage électrique entre deux broches du même MCU (GP1 pilotée, GP2 relit, GP3 reproduit)
    │   │   ├── InputReactivity.mo  -- scénario 3 : réactivité à une entrée pendant un sleep
    │   │   ├── Timing.mo           -- coût temporel des accès GPIO : impulsion on()/off() sans sleep, rafale, attente active, IRQ masquée, idle()
    │   │   └── Pull.mo             -- scénario 39 : tirages internes (boutons sans résistance externe) et vraie haute impédance
    │   ├── Adc/
    │   │   ├── Read.mo             -- scénario 8 : GP1 en entrée analogique (machine.ADC), pont diviseur externe, seuil recopié sur GP0
    │   │   └── Sleep.mo            -- entrée ADC traversant le seuil logique pendant des sleep() : ni réveil ni IRQ (verify_26_adc_sleep.mos)
    │   ├── Pwm/
    │   │   ├── Led.mo              -- scénario 9 : GP0 en sortie PWM (machine.PWM), créneau généré en continu côté Modelica
    │   │   └── LedFade.mo          -- variation progressive du rapport cyclique (démonstrateur)
    │   ├── Irq/                    -- interruptions et minuteurs
    │   │   ├── Pin.mo              -- scénario 11 : machine.Pin.irq() sur GP1 (front montant uniquement), bascule GP0 depuis le callback
    │   │   └── Timer.mo            -- scénario 12 : machine.Timer périodique bascule GP0 pendant un sleep() long, sans le faire retourner en avance
    │   ├── Program/                -- exécution du programme
    │   │   ├── SleepCompression.mo -- scénario 2 : compression d'un sleep long
    │   │   ├── Error.mo            -- scénario 4 : exception non gérée
    │   │   └── Imports.mo          -- scénario 10 : le script importe un module auxiliaire (addScriptDirToPath) et un module d'une bibliothèque partagée (libraryPath)
    │   ├── FileSystem/
    │   │   ├── Boot.mo             -- sans script : boot.py puis main.py de l'image datalogger/ (verify_25_filesystem.mos)
    │   │   └── Script.mo           -- hérite de Boot : boot.py, puis fs_script.py à la place de main.py (verify_27_filesystem_script.mos)
    │   ├── Display/
    │   │   └── Demo.mo             -- scénario 13 : machine.Display(0).write() vers un Peripherals.Display câblé sur Display0
    │   ├── Uart/                   -- liaison série ; suffixe Py = appareil dont le comportement est décrit par un script Python
    │   │   ├── Loopback.mo         -- scénario 14 : machine.UART électrique réel, TX (GP0) bouclé sur RX (GP1) via loopR/loopC (voir peripherique-uart.md)
    │   │   ├── Echo.mo             -- scénario 21 : écho paramétré (mode Table), octet par octet - hérite de EchoPy, dont il ne change que le mode
    │   │   ├── EchoPy.mo           -- scénario 15 : dialogue avec un vrai périphérique externe, écho décrit par Device/echo.py
    │   │   ├── Sensor.mo           -- scénario 16 : requête/réponse dans les deux sens, avec une rampe sur valueIn et une consigne capturée sur valueOut
    │   │   ├── Regulation.mo       -- scénario 19 : boucle de régulation fermée à travers la seule liaison série (la sortie réelle pilote un procédé qui revient sur l'entrée)
    │   │   ├── GpsPy.mo            -- scénario 17 : émission périodique spontanée (phrases NMEA RMC avec somme de contrôle, Device/gps.py), le microcontrôleur écoute et vérifie
    │   │   ├── StateMachinePy.mo   -- scénario 20 : appareil à machine d'état décrit par Device/state_machine.py (la réponse dépend de ce qui précède)
    │   │   └── Lcd.mo              -- scénario 18 : afficheur 20x2 alimenté par une vraie trame série (pendant électrique de Display.Demo)
    │   ├── I2c/                    -- bus I2C électrique en drain ouvert (voir peripheriques-i2c.md)
    │   │   ├── Echo.mo             -- un maître, un écho : trame de 9 octets écrite puis relue, registre lu derrière un START répété
    │   │   ├── MultiDevice.mo      -- trois échos sur le même bus : scan(), pas de diaphonie, EIO sur une adresse absente
    │   │   ├── NoPullUp.mo         -- hérite de MultiDevice, sans tirage externe : les tirages internes seuls sont trop lents, ETIMEDOUT
    │   │   └── GroveLcd.mo         -- écran Grove LCD RGB piloté par un driver MicroPython du commerce, sans modification
    │   ├── MultiMcu/               -- plusieurs MCU dans un modèle (un sous-interpréteur chacun, cf. integration-python.md)
    │   │   ├── Independent.mo      -- même programme et même module importé sur deux cartes : états séparés, journal préfixé
    │   │   ├── Handshake.mo        -- poignée de main REQ/ACK sur deux fils, B répond depuis un Pin.irq
    │   │   ├── Uart.mo             -- liaison série croisée entre deux cartes : PING / PONG
    │   │   ├── FileSystem.mo       -- deux enregistreurs, même image de flash, une copie chacun
    │   │   ├── I2c.mo              -- A maître, B cible I2C en mode mémoire (machine.I2CTarget, mem=)
    │   │   └── I2cIrq.mo           -- A maître, B cible I2C à gestionnaire irq() (END_WRITE, READ_REQ)
    │   └── Weighing/               -- pesée (voir peripheriques-pesee.md)
    │       ├── Hx711Read.mo        -- HX711 lu par le driver de robert-hh : codes exacts à gain 128 et 64, veille et réveil
    │       └── KitchenScale.mo     -- balance de cuisine : écran I2C, MCU, HX711, pont, corps d'épreuve, poids, bouton TARE
    └── Resources/
        ├── Include/                -- nos sources C à la racine : PyRuntimeImpl.c + .h (chapeau du runtime Python), UartDeviceImpl.c + .h (chapeau des périphériques série), I2cDeviceImpl.c + .h (chapeau des périphériques I2C), StringToCharCodes.c, uartcore.h/.c, i2ctarget.h/.c et devscript.c
        │   ├── devscript.c         -- script Python d'un périphérique, PARTAGÉ par les chapeaux série et I2C : chargement dans un espace de noms propre, prélude print, conversions, arrêt propre sur exception
        │   ├── pyhost.c            -- hôte CPython PARTAGÉ par les deux chapeaux : chargement de python312.dll par son chemin absolu dans PythonRuntime/ (table d'import pyimports.h, générée par make_pyimports.sh), démarrage unique de l'interpréteur principal (le premier composant construit le démarre ; chaque MCU crée ensuite son sous-interpréteur), relais stdout/stderr avec un tampon par interpréteur, lecture de fichier
        │   ├── uartcore.h/.c       -- moteur UART générique PARTAGÉ par les deux chapeaux : files circulaires TX/RX, trame 8N1, niveau de la ligne d'émission, décodage de la réception à partir des fronts, échéances. Ni Python ni thread. Garde d'inclusion obligatoire (omc peut réunir les deux chapeaux dans une seule unité de compilation)
        │   ├── i2ctarget.h/.c      -- moteur I2C CIBLE générique PARTAGÉ par les périphériques I2C et machine.I2CTarget du MCU : décodage START/STOP/bits/ACK piloté par les fronts, pilotage de SDA, crochets vers l'hôte. Ni Python ni thread, garde d'inclusion
        │   ├── pyruntime/          -- l'implémentation découpée, incluse textuellement par le chapeau dans un ordre significatif : pyruntime_core.h (constantes + PyRuntimeHandle), _sync.c, _pin.c, _display.c, _uart.c, _i2c.c (maître I2C en drain ouvert), _i2ctarget.c (machine.I2CTarget : mémoire, files, IRQ au même instant), _timer.c, _fs.c (système de fichiers : liaison shim <-> handle), _module.c (module natif, création du sous-interpréteur sur le worker, API exportée)
        │   ├── uartdevice/         -- idem côté périphériques : uartdevice_core.h (struct UartDevice), _format.c ({vN} et {oN}), _match.c (table de commandes), _script.c (mode Script : chargement du .py dans un espace de noms propre, appel des gestionnaires), _engine.c (construction, ordonnancement, synchro)
        │   ├── i2cdevice/          -- idem côté I2C : i2cdevice_core.h (struct I2cDevice), _script.c (contrat on_write / on_read / outputs / lines), _engine.c (crochets du moteur cible i2ctarget.c, construction, synchro)
        │   └── cpython312/         -- en-têtes Python 3.12 vendorés (Python.h et cie), isolés pour ne pas noyer nos fichiers
        ├── PythonRuntime/          -- distribution Python « embeddable » officielle (DLL + stdlib), voir integration-python.md
        ├── FileSystems/            -- images de flash fournies, désignées par MCU.fsSource (datalogger/ : boot.py, main.py, config.txt, lib/ — Examples.FileSystem.Boot)
        ├── Scripts/
        │   ├── MCU/                -- programmes du microcontrôleur, un par exemple (dont demo.py, valeur par défaut de `MCU.scriptPath`) ; companion.py et lib/ servent à Program.Imports ; drivers du commerce posés à côté des programmes qui les importent : driver_grove_lcd_rgb.py, hx711_gpio.py (robert-hh)
        │   ├── Device/             -- scripts des périphériques, nommés d'après l'appareil : série (mode Script) echo.py, gps.py, temperature_sensor.py, state_machine.py, generic.py ; I2C i2c_echo.py, i2c_generic.py, grove_lcd_rgb.py - chaque périphérique fourni a le sien par défaut
        │   └── _shim/              -- machine_time_shim.py : le shim machine/time lui-même (source unique, exécuté par PyRuntime_new avant le script utilisateur)
        └── Verification/           -- scripts Python spécifiques à la vérification + scripts `.mos` exécutables via `omc` (scénarios de requirements.md)
Qui fait quoi, à quel moment¶
| Composant | Rôle | Quand il intervient |
|---|---|---|
MCU.mo (Modelica) |
Modélise le pont électrique GPIO (source de tension, résistance série, interrupteur, tirages internes, capteur : schéma dans le guide), déclenche les points de synchro | Continuellement (équations électriques) + aux instants d'événement (when) |
PyRuntime.mo (Modelica) |
Déclare l'External Object et ses fonctions constructor/destructor |
Une fois à l'initialisation, une fois (nominalement) à la fin |
PyRuntime_sync.mo (Modelica) |
Point d'entrée appelé depuis le when de MCU ; transmet pinBoolIn (seuillé, numérique) et pinAnalogIn/pinNodeVoltage (brut, lu par machine.ADC) en entrée ; pwmFreq/pwmDuty (configurés par machine.PWM), displaySeq/displayPayload (configurés par machine.Display.write()) et les sorties série uartTxPin/uartTxLevel (broche d'émission et niveau à y tenir jusqu'au prochain changement, cf. peripherique-uart.md) en sortie, en plus de pinBoolOut/pinIsOutput/pinPull (tirage interne de chaque broche) |
À chaque événement de synchro |
PyRuntimeImpl.c (C) |
Fichier chapeau : inclut les parties de pyruntime/ qui implémentent PyRuntime_new/_destroy/_sync, le thread worker, le shim (dont machine.Pin.irq()/machine.Timer/machine.Display, cf. cycle-de-vie.md §3bis), le décodage de la réception série (machine à états entièrement en C, cf. peripherique-uart.md) et la redirection stdout |
Compilé une fois par omc (une seule unité de compilation), exécuté à chaque appel externe |
| Distribution Python vendorée | Fournit l'interpréteur (DLL) et la bibliothèque standard (zip) | Chargée dynamiquement au démarrage de l'exécutable de simulation |
Script utilisateur (.py) |
Le code écrit par l'élève/l'utilisateur, exécuté par le thread worker | Depuis t=0 jusqu'à sa fin/erreur, entrecoupé de pauses (voir cycle-de-vie.md) |
Icône du modèle MCU¶
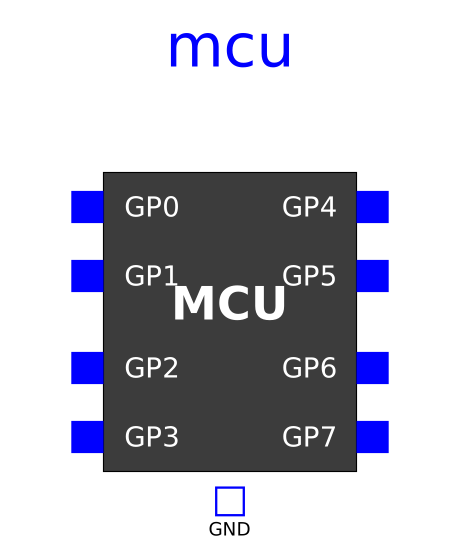
Diagramme vectoriel généré directement à partir des coordonnées de l'annotation Icon de MCU.mo (pas une capture d'écran) — fidèle au rendu réel vérifié dans OMEdit au moment de sa génération ; ne reflète pas encore le connecteur Display0 ajouté depuis (miroir SVG statique, resynchronisé manuellement comme logo.svg, cf. « Icône du package » ci-dessous).
L'icône représente le microcontrôleur comme un boîtier avec ses 8 broches réparties sur le pourtour — GP0-GP3 sur le bord gauche, GP4-GP7 sur le bord droit, chacune étiquetée en blanc (carré bleu plein = PositivePin) — et la broche GND en bas (carré à bord bleu = NegativePin). Le nom de classe et l'icône affichent volontairement « MCU » plutôt que « Pico »/RP2040 : cf. requirements.md, décision « Nom de la classe modèle et identité visuelle ». Voir aussi le scénario de vérification 6 pour l'historique des deux défauts de rendu trouvés et corrigés lors de la toute première version de l'icône (connecteurs fusionnés, GND hors cadre). Un petit connecteur triangulaire en haut, aligné avec GP4 et étiqueté « DISPLAY », expose la liaison logique vers un périphérique d'affichage pédagogique (machine.Display(0)) — cf. requirements.md, décision « Périphérique d'affichage pédagogique ».
Icône du package et logo du projet¶
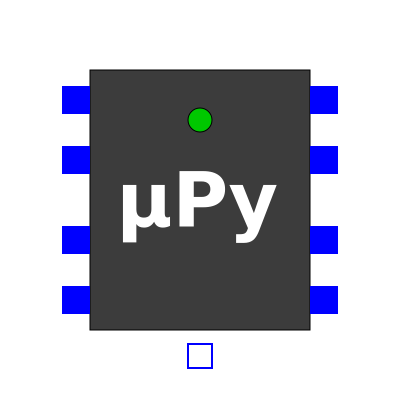
MicroPythonMCU/package.mo reprend la même silhouette que l'icône du modèle MCU ci-dessus (boîtier, 8 broches, GND, pastille LED), avec le texte central remplacé par « µPy » (police « Trebuchet MS », plus grande) — cf. requirements.md, décision « Logo du projet / icône du package ». docs/fr/images/logo.svg en est un miroir SVG (même méthode que mcu-icone.svg), utilisé comme logo du site ; à resynchroniser manuellement si l'icône du package change.
Schémas des exemples¶
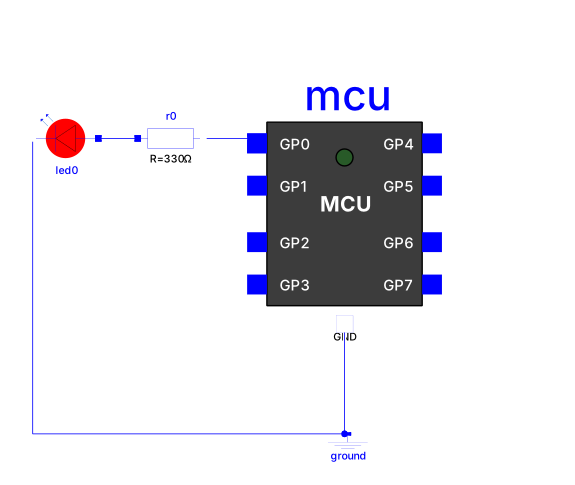
Les 4 premiers modèles de scénario d'Examples/ suivent tous le même agencement : mcu au centre, GP0 câblée vers une vraie Peripherals.LED (résistance série + LED) à gauche, GP1 vers btnSrc pour Gpio.InputReactivity (les broches non utilisées par le script sont laissées non connectées, cf. requirements.md, décision « Nettoyage du schéma interne de MCU et simplification du câblage des exemples »), avec une masse commune (ground) en bas. Le schéma interne du modèle MCU lui-même (le pont électrique par broche) est documenté dans integration-python.md et cycle-de-vie.md ; il est volontairement laissé vide dans la vue Diagram d'OMEdit (composants masqués, visible = false) depuis la même décision.
Gpio/LedChaser.mo est un sixième modèle d'Examples/, mais un démonstrateur plutôt qu'un scénario de vérification de requirements.md : les 8 GPIO pilotent chacun une Peripherals.LED (chenillard bidirectionnel, ~150 ms/broche), pour donner à voir la luminosité de l'icône Peripherals.LED en conditions de clignotement rapide (cf. requirements.md, décision « Calibration de la luminosité de l'icône Peripherals.LED »).
Gpio/PinEcho.mo (scénario de vérification 7) câble GP1 en sortie (oscille), boucle son état électrique vers GP2 en entrée (résistance + condensateur de constante de temps négligeable, loopR/loopC — un simple connect() direct entre les deux broches s'est avéré faire disparaître la tension pilotée des résultats de simulation, cf. requirements.md, décision « Domaine électrique vs logique pur », piège 3), et reproduit la lecture sur GP3. Les broches GP0/GP4-GP7, inutilisées dans ce scénario, sont laissées non connectées.
Adc/Read.mo (scénario de vérification 8) câble GP1 sur un pont diviseur externe (~2,2 V) et l'utilise en entrée analogique (machine.ADC(1), pas machine.Pin) — la même broche que dans les autres exemples, juste interrogée différemment côté script. Le script recopie un seuil sur Pin(0, Pin.OUT) (led0) pour rendre la lecture observable via le circuit plutôt que de dépendre d'une lecture directe d'un flottant. Les broches GP2-GP7, inutilisées, sont laissées non connectées.
Pwm/Led.mo (scénario de vérification 9) configure GP0 en sortie machine.PWM (200 Hz, ~30% de rapport cyclique) plutôt qu'en sortie numérique classique, pilotant directement led0 — le script configure une seule fois puis se termine, le créneau continuant d'être généré côté Modelica indépendamment du thread Python (cf. requirements.md, décision « PWM (sorties modulées) », pour le mécanisme et sa validation en isolation avant intégration). Les broches GP1-GP7, inutilisées, sont laissées non connectées.
Program/Imports.mo (scénario de vérification 10) illustre l'import d'un module auxiliaire par le script principal (import_demo.py) : companion.py, posé à côté de lui dans Resources/Scripts/ (rendu importable par mcu.addScriptDirToPath, actif par défaut), et shared_helper.py, dans le sous-dossier séparé Resources/Scripts/MCU/lib/ (rendu importable via mcu.libraryPath). led0/led1 confirment visuellement que les deux imports ont réussi — cf. requirements.md, décision « Import de modules auxiliaires ». Les broches GP2-GP7, inutilisées, sont laissées non connectées.
Irq/Pin.mo (scénario de vérification 11) câble GP1 sur un créneau externe (Modelica.Blocks.Sources.Pulse, front montant et descendant dans la fenêtre simulée) ; le script pin_irq_demo.py enregistre Pin(1, Pin.IN).irq(handler=on_rise, trigger=Pin.IRQ_RISING), qui bascule led0 (GP0) — seul un front montant doit déclencher le callback, preuve du filtrage par sens de front. Cf. requirements.md, décision « Interruptions sur broche et minuteurs logiciels ». Les broches GP2-GP7, inutilisées, sont laissées non connectées.
Irq/Timer.mo (scénario de vérification 12) n'a aucune source externe : le script timer_toggle.py arme un Timer(period=500, mode=Timer.PERIODIC) qui bascule led0 (GP0), puis fait un seul sleep(3600). Le basculement périodique se produit sans qu'aucune entrée du modèle ne change — preuve que le mécanisme de « pitstop » (cf. cycle-de-vie.md) fonctionne indépendamment du sleep() en cours, sans le faire retourner en avance. Les broches GP1-GP7, inutilisées, sont laissées non connectées.
Display/Demo.mo (verify_12_display.mos) démontre le périphérique d'affichage pédagogique du projet (machine.Display, cf. requirements.md, décision « Périphérique d'affichage pédagogique ») : le script display_demo.py (Resources/Scripts/) appelle Display(0).write(...) à deux instants séparés par un sleep(1) ; un Peripherals.Display (nouveau paquet, cf. arborescence ci-dessus) reçoit chaque message via son connecteur displayLink, câblé sur mcu.Display0 — un connecteur logique causal (Interfaces.DisplayLinkOutput/DisplayLinkInput), pas électrique comme les GPx, cf. docs/peripherique-display.md. Aucune broche GPx utilisée dans ce scénario. Détail à noter pour qui modifie l'icône de l'afficheur : le texte reçu s'affiche réellement sur l'icône, fidèle à un vrai 20×2 (20 caractères par ligne, un Text par colonne, cf. Internal.StringToCharCodes et docs/peripherique-display.md §4) — à chaque nouvelle réception, l'ancien message décale vers la ligne 2 (line2CharCode = pre(displayLink.charCode)) et le nouveau occupe la ligne 1 — en plus d'apparaître dans le journal de simulation (Streams.print, texte complet). Écran de couleur fixe (pas d'animation lumineuse). Le contournement (une String ne peut pas être stockée dans les résultats de simulation, .mat/.csv, vérifié empiriquement pendant ce chantier) passe par un tableau Integer de codes ASCII, lui bien storable, comme n'importe quelle grandeur numérique déjà utilisée pour Peripherals.LED.
Uart/Loopback.mo (scénario de vérification 14) est le seul exemple où une broche GPx porte un signal série réel : le script uart_loopback.py configure machine.UART(0, baudrate=1200, tx=Pin(0), rx=Pin(1)) et émet b'Hi' ; GP0 (TX) est bouclée électriquement sur GP1 (RX) par le motif loopR/loopC de Gpio.PinEcho (obligatoire : un connect() direct entre deux broches du même MCU fait disparaître la tension pilotée des résultats), et led3 (GP3) confirme que les octets relus sont intacts. Tracer mcu.GP0.v donne une vraie trame 8N1 lisible comme à l'oscilloscope. Mécanisme complet (émission générée en continu par Modelica, réception décodée côté C) : peripherique-uart.md.